上海盈首信息科技有限公司
阅面科技
湖州宏威新能源汽车有限公司
上海眼控科技股份有限公司
北京的卢深视科技有限公司
山东国兴智能科技有限公司
南京柯西莫智能科技有限公司
和美(深圳)信息技术股份有限公司
深圳市维兴顺科技有限公司
寻艾(深圳)数据计算有限公司
深圳追一科技有限公司
狄拍(上海)科技有限公司
虹博
天准科技股份有限公司
深圳市镭神智能系统有限公司
宁波江丰智能科技有限公司
南京博润智能科技有限公司
数据魔方智慧科技(北京)有限公司
重庆中科云丛科技有限公司
深圳市高大尚信息技术有限公司
深圳市力通威新能源有限公司
大连大华中天科技有限公司
节俭成习(北京)国际文化有限公司
上海派毅智能科技有限公司
广州极天信息技术有限公司
成都小多科技有限公司
网易(杭州)网络有限公司
北京倍丰科技有限公司
泰安极创机器人科技有限公司
北京中科汇联科技股份有限公司
重庆凯泽科技有限公司
阿尔德巴兰机器人贸易(上海)有限公司
邦鼓思电子科技(上海)有限公司
南京华捷艾米软件科技有限公司
北京海天瑞声科技有限公司
深圳市贝美互动科技有限公司
深圳阿泰克电子科技有限公司
中山市天启智能科技有限公司
希亚思(上海)信息技术有限公司
上海云从企业发展有限公司
珺馨科技有限公司
成都市小多科技有限公司
南京甄视智能科技有限公司
杭州积术科技有限公司
科大讯飞股份有限公司
安徽奇智科技有限公司
图麟信息科技(上海)有限公司
广州数沃信息科技有限公司
科索(上海)电子有限公司
深圳华北工控股份有限公司
深圳云天励飞技术有限公司
北京深鉴智能科技有限公司
上海乂学教育科技有限公司
上海派毅智能科技有限公司
山西嘉世达机器人技术有限公司
江苏楷文电信技术有限公司
真正的智能不能仅仅停留在数字世界,它必须能够感知、理解并融入真实的物理世界。正是在这样的背景下,具身智能与物理AI这两个概念频繁进入大众视野。要理解它们的关系与逻辑分野,得先把它们拆开来看。
概念
具身智能的英文是Embodied Intelligence,概念核心是“智能依托载体而生”,这个载体既可以是机器人等实体,也能是游戏、仿真环境里的虚拟角色,重点强调智能依靠“身体”和环境互动、边实践边学习,像模拟游戏里的虚拟机器人也属于具身智能范畴。具身智能研究的不是某一种算法,而是一种范式:让AI拥有一个身体,让它在真实世界里摸爬滚打(不停试错)地学习与成长。
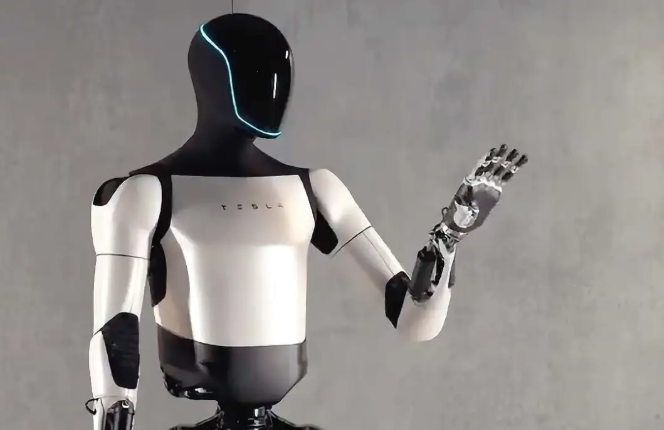
物理 AI的英文是Physical AI,是英伟达这两年力推的词。物理AI更偏向工程和系统层面,强调把AI能力从数字世界延伸到物理世界。数字世界里训练出来的模型,如果要被部署到机器人、自动驾驶汽车、工厂的机械臂上,它必须理解牛顿力学、材料特性、光照变化、摩擦力、空气阻力——所有数字世界里不存在的物理常识。物理AI的关键词是可被部署,是在真实世界跑得起来。
如果说具身智能侧重于探索“身体如何塑造智能”的认知科学命题,那么物理AI则更侧重于解决“如何让AI算法在物理硬件上可靠运行”的工程问题。如果说具身智能是一种认知主张——智能需要身体,那么物理 AI是一种产业目标的描述——把AI推进到物理世界。两者的交集,是一个正在快速发展的技术领域:试图让 AI 拥有身体、理解物理、在真实世界行动。如此可以构建一座层层递进的技术金字塔:世界模型作为认知层,负责“看懂世界、预判后果”;具身智能作为行动层,负责“物理交互、动作执行”;而物理AI则是系统集成层,将两者与多模态感知、数字孪生仿真相融合,形成完整的闭环。
融合
具身智能与物理AI融合进程中有一个重要的推手是能力频繁跃迁的大模型。
ChatGPT出现之后,整个AI行业突然意识到:纯文本或纯图像的大模型,在很多任务上已经达到了让人吃惊的水平。紧接着的下一个问题自然冒了出来——这些大模型能不能用来控制机器人?能不能让一个机械臂听懂“帮我把桌上的红杯子拿过来”这种自然语言指令?几乎每一家头部公司都在做类似的事情:把多模态大模型作为机器人的大脑,让它具备理解、规划、推理的能力。
但这恰恰是问题所在。一个能在数字世界写诗的模型,接到机械臂上之后,可能连“拿杯子”都做不好——它不知道怎么协调关节、不理解力反馈、不清楚抓取的时机、也不知道杯子在光线变化时看起来完全不同。这些,恰恰是“物理”的部分。
于是具身智能的研究者们拿出了他们的答案:别只让AI看数据,让它去理解世界,从数据驱动走向交互驱动。过去训练AI靠的是海量标注好的数据集——图片、视频、文本。但对机器人来说,最关键的数据恰恰是那些“动作”与“结果”:我推了一下杯子,杯子动了;我抓得太轻,杯子掉了;我从这个角度伸手,碰到了桌沿。这些数据是机器人在真实世界里摸爬滚打出来的,反复不停地试错后才能慢慢形成对物理世界的直觉。
这也是为什么“仿真到现实”成了具身智能领域最热门的关键词之一。直接在真实世界里训练机器人太慢、太贵、太危险——你不能让一个几百万的机械臂每天摔几万个杯子。所以研究者在虚拟的物理仿真器里搭建数字孪生,让AI代理人在里面以几百倍、几千倍于现实的速度升级,再把学到的策略迁移到真实机器人上。
路径
至此,物理 AI的工程视角和具身智能的研究视角就这样咬合上了。物理 AI提供算力、平台、仿真工具和部署框架,具身智能提供认知范式、学习方法和数据生成逻辑。两边一结合,一个新的技术栈开始成型:底层是物理仿真平台,中间是数据生成和训练框架,上层是多模态大模型作为大脑,最外面是真实世界的机器人本体。
AI的能力膨胀到一定程度之后,必然要向物理世界渗透。根据业界共识,具身智能与物理AI的融合有三个阶段。基础融合期:以专用场景解决方案为主,工业机械臂、仓储移动机器人、乘用车自动驾驶、家用扫地机器人等单一形态实体设备,搭载轻量化 VLA 模型与基础物理仿真模块,完成标准化任务落地,技术目标是实现单一场景稳定商用。通用迁移期:依托统一通用具身基础模型与通用物理世界模型,实现算法跨硬件、跨场景零样本迁移,一套模型可适配人形机器人、四足机器人、工业机械臂、自动驾驶车辆多种载体,智能体无需重复训练即可完成从未见过的全新任务,柔性制造、养老护理、抢险救灾等复杂开放场景实现小规模商用。通用实体智能成熟期:具身交互闭环与物理世界模型深度一体化,智能体具备自主探索、自主归纳物理规律、自我优化硬件控制策略的元认知能力,能够在完全无预设的开放世界自主完成长时序复杂复合任务,真正具备接近人类的通用物理常识与行动能力,全面重塑工业生产、民生服务、特种作业的生产力模式。
难题
具身智能与物理AI的融合将会是一场比移动互联网更深的变革。但融合之路,并不是说说那么简单。
第一个真正的难题是物理常识到底怎么塞进大模型。语言大模型的训练数据是文字,图像大模型的是图片,但“杯子用力握会碎” 这种知识,在任何数据集里都没有直接对应的标注。研究者尝试过很多办法,但截至目前,没有一种方案能完美解决这个问题。第二个难题是数据。机器人数据比互联网数据稀缺得多。一个简单的网页抓取就能拿到几十亿条文本,但让一个机械臂抓取一万个不同的杯子、面对一万种干扰,需要几个月甚至几年。所以现在的研究越来越依赖仿真、合成数据、人类示教数据的采集。第三个难题是安全。一个在网上胡说八道的语言模型,最多让人笑一下;一个在真实世界里乱动的机器人,可能撞到人、砸坏东西、引发事故。物理 AI 和具身智能的落地远比纯软件 AI 艰难,核心原因之一就是容错率完全不同。这也是为什么自动驾驶、工厂机械臂这类场景会先跑出来——环境相对封闭,任务相对单一,失败成本相对可控。而让一个通用机器人在家庭这种高度开放的环境里自由行动,是另一个量级的挑战。
可以预见,随着大模型、物理仿真、机器人硬件技术持续迭代,兼具完整具身交互闭环与成熟物理推理能力的通用实体智能体,将在未来十年逐步走进生产、生活各类场景,推动人类社会智能化发展迈入全新阶段。
免责声明
本文章来源于网络,主要目的在于分享信息,让更多人获取需要的资讯,版权归原作者所有,如有侵犯您的权益或版权请及时告知我们,我们将在24小时内删除。